

X5 Motorsteuerung
X5 Motorsteuerung
Bestellen Sie 10 oder mehr Artikel und erhalten Sie 5% Rabatt
Verfügbarkeit für Abholungen konnte nicht geladen werden
Der X5 ist eine ausgezeichnete Wahl zum Ansteuern von Roboteraktuatoren wie dem GIM3505 und GIM3510. Die integrierten dualen Absolutwinkelgeber ermöglichen eine vollständige Erfassung der Ausgangsposition auch nach dem Ausschalten. Mit 6A kontinuierlichem Phasenstrom und Field Oriented Control (FOC) liefert er eine sanfte, präzise Positions-, Geschwindigkeits- und Drehmomentregelung, ideal für Roboteraktuatoren und Gelenke. Zu den vielfältigen Konnektivitätsoptionen gehören CAN und UART.
Kein Löten erforderlich! Der X5 verfügt über kompakte Schraubklemmen für die Motorphasen und die Stromversorgung.


Spezifikationen Zusammenfassung
Spezifikationen Zusammenfassung
Eingangsspannungsbereich: 12.0–38.0V
Max. Phasenstrom: 6.0 6A
Konnektivität: CAN (2x), UART und SPI
Leiterplattenabmessungen: x
Gewicht:
In der Box
In der Box
Tinymovr M5
Diametral magnetisierter NdFeB-Magnet
Unerlässliches Zubehör
Unerlässliches Zubehör
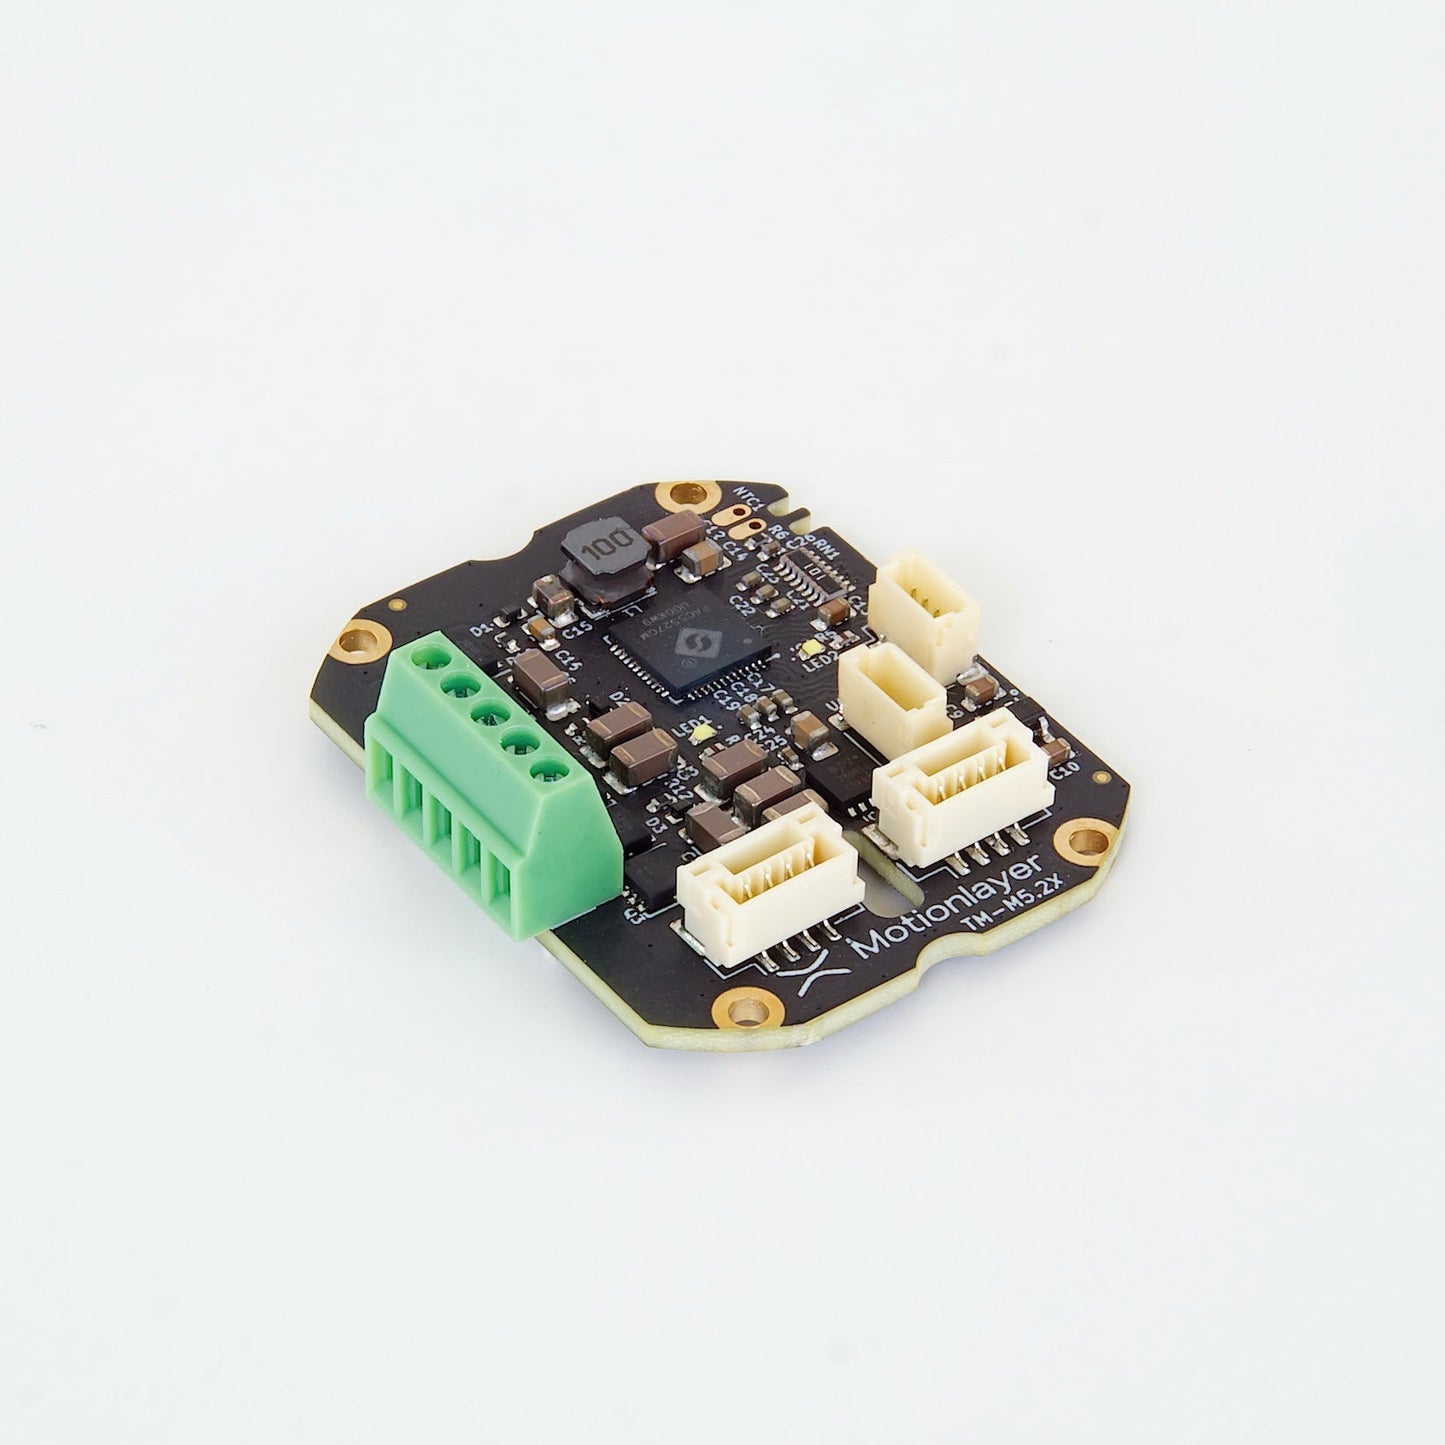

Ultrakompakt & vielseitig mit Dual-Encoder
Der X5 Motor Controller ist ideal für den Antrieb von Roboteraktuatoren mit Phasenstrom bis zu 6A und einer Betriebsspannung bis zu 38V.
Zwei integrierte Absolutwertgeber bedeuten, dass Sie den Winkel der Ausgangswelle auch nach dem Ausschalten bestimmen können.
Zwei CAN-Anschlüsse bedeuten, dass Sie die Kommunikation von Platine zu Platine in Reihe schalten können.
Der X5 Motor Controller passt zu den folgenden Aktuatoren und mehr:
- GIM3505
- GIM3510
- GIM35xx
-

FOC-Steuerkern
-

Drehmoment-, Geschwindigkeits-, Positions- und Trajektoriensteuerungsmodi
-

Doppelter hochauflösender Absolutwinkelgeber
-

Kompakte Stellfläche von 30 mm x 38 mm
-

Effizienz & Regenerativer Betrieb
-

Automatische Kalibrierung
-

GUI App, C++, Python, ROS & Arduino-Bibliotheken


Spezifikationen
-
• Eingangsspannung: 12.0–38.0V
• Max. Phasenstrom im Dauerbetrieb (abhängig von der Kühlung): 6.0 A
• Kompatibler Motorinnenwiderstand: 1.00Ω - 20.00Ω
• Kompatible Motorinneninduktivität: 10μH - 10mH
-
• CAN-Bus-Schnittstelle 1Mbps mit 2x JST-GH 4-Pin-Buchsen für Daisy-Chaining
• UART-Schnittstelle mit JST-SH 4-Pin-Buchse
• SWD-Schnittstelle mit JST-SH 4-Pin-Buchse
• Ruheleistungsaufnahme 0,5W
-
• Abmessungen: x
• Gewicht:
• Umfassend am Ende der Fertigungslinie getestet
🇪🇺Entwickelt und hergestellt in der EU
Tinymovr M Zubehör
-
CANine USB-C auf CAN-Adapter
Normaler Preis Von €34,50 EURNormaler PreisGrundpreis pro -
JST-GH 4-Pin-Kabel
Normaler Preis Von €1,50 EURNormaler PreisGrundpreis pro -
Tinymovr M5 Serie Kabelpaket
Normaler Preis €7,80 EURNormaler PreisGrundpreis pro


Integrationen
-

Python
Paket installierenTinymovr Studio ist eine übergeordnete Befehlszeilenschnittstelle und Python-Bibliothek für das schnelle Prototyping mit Tinymovr
-

Arduino
Repo durchsuchenArduino-kompatible C++-Bibliothek zur Steuerung von einem oder mehreren Tinymovrs über CAN-Bus
-

ROS + ROS2
Repo durchsuchenROS- und ROS2-kompatible Hardware-Schnittstelle zur Steuerung mehrerer Tinymovr-Instanzen. Differenzial-Bot-Demo enthalten!


